


Nvidia étend sa boîte à outils pour entraîner les robots. À Berlin, le groupe rapproche simulation, données et matériel. Il cherche à simplifier le passage des laboratoires aux usages industriels.
Yoann Bourgin rapporte ces annonces dans son compte rendu de la GTC européenne. Les développeurs gagnent des ressources communes. Les entreprises doivent cependant distinguer les promesses commerciales des capacités démontrées.
Nvidia prépare un humanoïde pour accélérer les déploiements
Nvidia associe ses technologies au constructeur allemand Agile Robots. Leur plateforme Agile One SN rassemble un châssis humanoïde, les modules Jetson Thor et Isaac GR00T. Cette approche prolonge le principe du robot humanoïde de référence pour la recherche robotique appliquée.
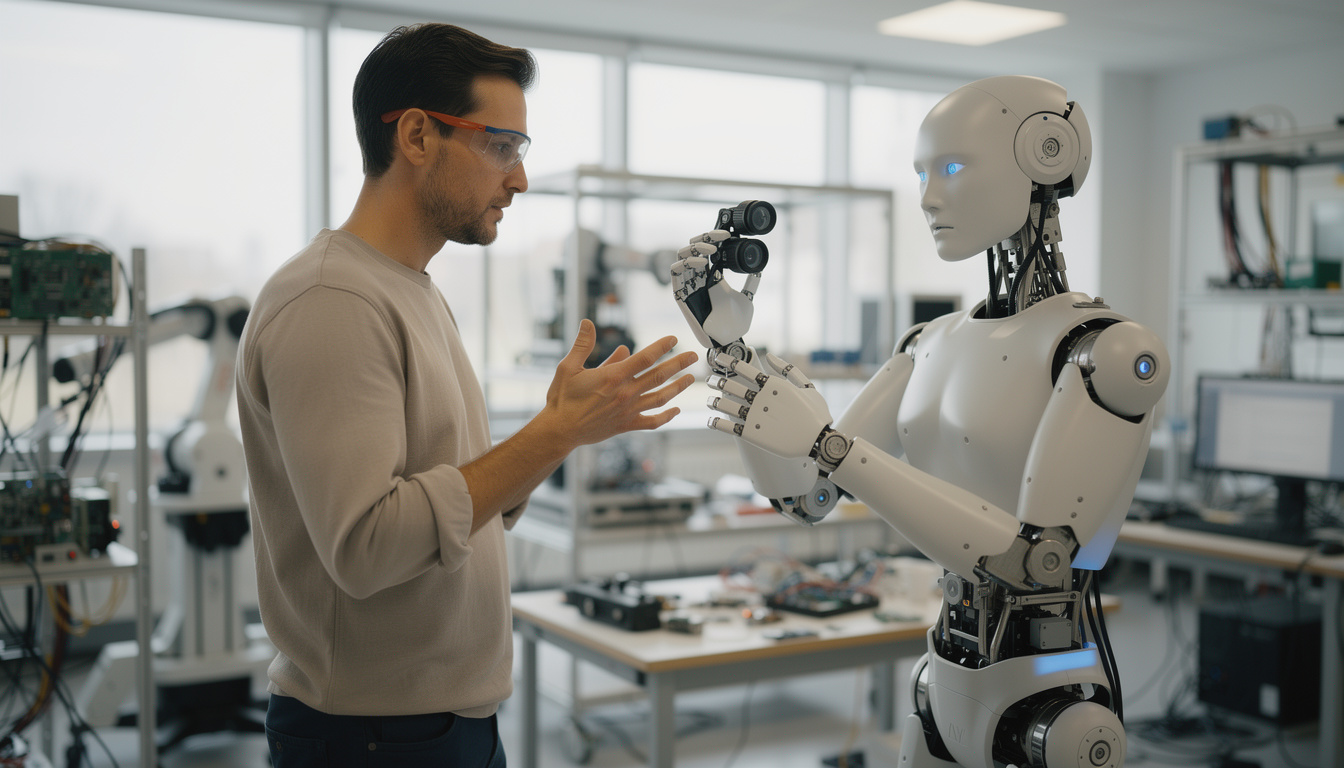
L’ensemble combine la perception visuelle, les capteurs de mouvement et la coordination corporelle. Nvidia annonce une configuration plus rapide, selon la source. Pour un laboratoire, l’intérêt consiste à travailler sur les comportements plutôt que sur l’assemblage initial des composants techniques.
Nvidia enrichit les données pour entraîner les robots
SimReady Central Library fournit des ressources industrielles pour construire des environnements virtuels. La bibliothèque accompagne des données sur les gestes humains et le suivi des mains. Ces ressources illustrent l’enjeu des données d’entraînement pour les robots dans les projets industriels.

Un intégrateur peut ainsi préparer une scène de manipulation avant les essais physiques. La simulation aide à explorer différentes situations sans mobiliser immédiatement une machine. Elle ne démontre pourtant pas, seule, la fiabilité du comportement dans un atelier en production.
Isaac Lab organise l’apprentissage des gestes en simulation
Isaac Lab permet d’entraîner les politiques de contrôle, qui déterminent les actions du robot. La plateforme mobilise notamment Newton et PhysX. Nvidia présente aussi des workflows pour l’apprentissage par renforcement et la manipulation sur sa station de travail DGX Station.

Pollen Robotics emploie Isaac Lab, Isaac Sim et Newton pour développer Microduck, selon le reportage. Flexion entraîne également son modèle Reflect avec Isaac Lab. Ces exemples montrent comment des fabricants partagent une infrastructure tout en développant leurs propres compétences robotiques.
Cosmos relie les modèles aux besoins d’apprentissage robotique
Nvidia propose également un workflow pour adapter les modèles Cosmos après leur entraînement initial. Selon le texte source, cette procédure mobilise ChatGPT Astra. L’entreprise place ainsi les modèles génératifs dans une chaîne de développement qui accompagne les essais des machines.

Pour une équipe industrielle, cette étape vise l’adaptation aux tâches recherchées. Elle complète la collecte des données et l’apprentissage des mouvements. Le choix du modèle doit cependant correspondre au matériel disponible et aux conditions concrètes du futur déploiement sur site.
Nvidia articule sécurité robotique et concurrence des plateformes
Isaac OS relie les capteurs, les logiciels d’intelligence artificielle et le matériel embarqué. Nvidia prévoit aussi l’intégration des protocoles de sécurité avec Halos. Cette articulation concerne directement les entreprises qui souhaitent connecter leurs automates aux infrastructures numériques de leurs établissements.
Le groupe renforce parallèlement son écosystème face à Qualcomm, qui développe sa plateforme Dragonwing pour les humanoïdes. Les acheteurs doivent examiner la compatibilité, les coûts d’intégration et la traçabilité des essais. Une démonstration convaincante ne remplace pas une validation opérationnelle.
- Partager l'article :


